Termo de Abertura do Projeto
Termo de abertura do projeto / Project Charter. Um documento publicado pelo iniciador ou patrocinador do projeto que autoriza formalmente a existência de um projeto e fornece ao gerente do projeto a autoridade para aplicar os recursos organizacionais nas atividades do projeto.
- Nome do Projeto: Ratatouille
- Data de Início: 02/09/2026
- Data de Término: 12/12/2026
Visão Geral do Projeto
Descrição do Problema
O projeto consiste na construção de um micromouse: um robô autônomo que precisa percorrer um labirinto desconhecido, sem controle externo, até encontrar a saída no menor tempo possível. Para isso, o robô precisa ler o ambiente em tempo real com seus sensores, decidir sozinho qual caminho seguir e mover-se com a estrutura, a energia e o hardware embarcado funcionando de forma coordenada.
Só construir o robô, porém, não é suficiente para entender o que ele está fazendo durante os testes: é difícil saber, por exemplo, por que ele errou uma curva ou qual sensor falhou olhando só para o percurso físico. Por isso o projeto inclui também um sistema de telemetria, que coleta os dados de navegação do robô durante os testes e os grava em um banco de dados, permitindo à equipe analisar o comportamento do micromouse depois de cada tentativa.
Objetivos
O objetivo do projeto é desenvolver um micromouse autônomo — capaz de mapear e resolver um labirinto sem intervenção externa — integrado a um sistema de telemetria que registre os dados de navegação em um banco de dados, permitindo à equipe consultar e analisar o desempenho do robô após cada teste.
- Específico: projetar e construir um micromouse composto por estrutura mecânica, fonte de energia, hardware de sensoriamento/atuação e firmware de navegação, capaz de percorrer um labirinto até a saída, com um sistema de telemetria que registre os dados de cada percurso em um banco de dados.
- Mensurável: o robô deve completar o percurso do labirinto proposto, e o sistema de telemetria deve registrar corretamente os dados de navegação (como trajetória, tempo de percurso e leituras de sensores) de cada tentativa.
- Acordado: definido e validado entre a equipe de desenvolvimento (frentes de estrutura, energia, hardware e software) e os professores da disciplina PI1, responsáveis por avaliar as entregas.
- Realista: compatível com o orçamento e os componentes disponíveis para a equipe, bem como com o tempo e a carga horária previstos para o semestre.
- Limitado no tempo: protótipo funcional e documentação do projeto concluídos até 12/12/2026, data de término definida para o projeto.
Escopo do Projeto
O projeto compreende o desenvolvimento, a integração, os testes e a documentação de um sistema Micromouse autônomo capaz de solucionar os labirintos estabelecidos pela disciplina e disponibilizar os dados de telemetria exigidos.
Escopo do Produto
- Estrutura física do Micromouse, que não pode exceder as dimensões de 16,5 cm de comprimento ou largura.
- Sistema eletrônico/hardware dedicado, englobando a placa de circuito impresso customizada, microcontrolador, sensoriamento do labirinto e acionamento mecânico.
- Sistema de energia para alimentação autônoma e segura dos componentes embarcados.
- Software embarcado para operação 100% autônoma, contemplando o mapeamento, descoberta de paredes, localização e navegação.
- Sistema web de telemetria em tempo real, capaz de exibir o tipo do labirinto, trajeto, consumo de bateria, velocidade média, tempo de conclusão e status do desafio.
- Banco de dados para armazenamento do histórico de execuções, permitindo consultas específicas ou gerais de todos os labirintos.
Atividades Incluídas no Escopo
- Levantamento de requisitos e desenvolvimento do projeto conceitual das quatro frentes da engenharia envolvidas (Estrutura, Energia, Hardware e Software).
- Integração física e lógica entre todos os subsistemas do robô.
- Construção de uma pista simplificada de dimensões 4x4 para a realização de testes análogos aos da competição.
- Execução de testes isolados de cada subsistema e de integração, com análise e correção de falhas.
- Gerenciamento contínuo das atividades e versionamento de código, esquemáticos e documentação utilizando as ferramentas GitHub e GitHub Projects, com issues limitadas a até dois responsáveis.
Limites e Restrições
- O Micromouse deve ser capaz de operar nos labirintos padronizados da disciplina, cujas células possuem 18 cm de lado e paredes com 5 cm de altura e 1,2 cm de espessura (chão preto com paredes brancas de topo vermelho).
- O sistema deve ser desenvolvido integralmente pela equipe, sendo proibido o uso de soluções prontas comerciais (kits de mercado).
- São proibidos sistemas de locomoção por propulsão a combustão ou foguete, e comportamentos como voar, pular ou escalar.
- Durante a operação no labirinto, o código-fonte e a memória não poderão ser alterados em tempo de execução.
- São proibidas intervenções humanas durante a corrida, exceto em casos de colisão ou mau funcionamento, permitindo-se apenas pequenos reparos (como limpeza de rodas) com o robô em repouso.
- O robô terá um limite de tempo estabelecido de 10 minutos para tentar resolver cada desafio durante os testes de integração e apresentação final.
Fora de Escopo
- Aplicativos Móveis Nativos: O desenvolvimento de aplicativos dedicados para Android ou iOS para visualização da telemetria (o escopo restringe-se ao sistema Web).
- Fabricação das Pistas em Escala Maior: A construção física das pistas em tamanho 8x4 e 12x4 para testes da equipe.
- Base de Recarga Autônoma: O robô não possuirá sistema de retorno automático a uma base (dock) de carregamento; o gerenciamento da bateria será feito de forma manual.
- Mapeamento LiDAR ou Visão Computacional Avançada: O uso de sensores de escaneamento a laser complexos ou processamento de imagem por câmeras para o mapeamento do labirinto.
- Operação Teleoperada: Qualquer tipo de controle remoto ou manual do trajeto do robô.
Critérios de Aceite
- O Micromouse deve partir de um canto do labirinto e encontrar de forma autônoma a área de objetivo localizada no canto diametralmente oposto.
- O robô deve ser capaz de resolver com sucesso os três modelos propostos de labirinto: 4x4 (72x72 cm²), 8x4 (144x72 cm²) e 12x4 (216x72 cm²).
- Os dados telemétricos devem ser obrigatoriamente enviados e exibidos no sistema web; o não cumprimento desta funcionalidade penaliza a nota de avaliação do desafio em 25%.
Stakeholders
Equipe de desenvolvimento (Grupo 01): responsável pelo projeto, desenvolvimento e testes do micromouse e do sistema de telemetria/banco de dados. Interesse direto na aprovação e no bom desempenho do produto.
Professores da disciplina PI1: acompanham o desenvolvimento do projeto, avaliam as entregas ao longo do semestre e atuam como banca nos testes de integração e na apresentação final.
Recursos do Projeto
Membros da Equipe
| Nome | Matrícula | Curso | Funções | |
|---|---|---|---|---|
| Luiza Pugas | 222025843 | Engenharia de Software | silvaluiza308@gmail.com | Software, Firmware |
| Geovana de Souza Braga | 202023707 | Engenharia Automotiva | gsb.souza.dara2001@gmail.com | Estrutura |
| Júlio César da Costa Santos | 222008922 | Engenharia Automotiva | juliocesar7152@gmail.com | Estrutura |
| João Marcos M. de Andrade | 222006113 | Engenharia de Software | andramas.10@gmail.com | Energia, Software |
| Karoline Luz do Conceição | 222006267 | Engenharia de Software | karolluz491@gmail.com | Software, Front |
| Ana Victória Guedes | 222002046 | Engenharia de Software | anaguedescosta009@gmail.com | Eletrônica |
| Anderson Luiz da Silva Maciel | 222021055 | Engenharia Eletrônica | andersonmaciel722@gmail.com | Eletrônica |
| Fábio Santos Araújo | 222022082 | Engenharia de Software | fabioofonteles1@gmail.com | Hardware |
| Marcus Vinicius Pereira dos Santos | 232038335 | Engenharia de Software | marcusviniciusxmvr@gmail.com | Eletrônica |
| Juan Costa Sandinano | 242075648 | Engenharia de Software | juan75indiano@gmail.com | Eletrônica |
| Jefferson de Souza Reis | 23201469 | Engenharia de Software | oliveira.jefferson@aluno.unb.br | Estruturas |
| Murilo Vieira Ataíde Pimentel | 242024487 | Engenharia Automotiva | murilofpimentel@gmail.com | Estruturas |
| Amanda de Moura | 221022220 | Engenharia de Software | amandademoura10@gmail.com | Software, Back/Front |
| Giovana Martins de Brito | 231038081 | Engenharia de Software | martins.giovana24@gmail.com | Energia |
| Wanjo Christopher Pacheco Escobar | 222037620 | Engenharia de Software | wanjo.christopher@gmail.com | Software, Back/Firmware |
| João Vitor Santos de Oliveira | 221022337 | Engenharia de Software | joaovitorso071@gmail.com | Eletrônica |
Gerentes
| Gerentes | Frente |
|---|---|
| Luiza Pugas | Geral |
| Amanda Moura | Software |
| Giovana Martins | Energia |
| Murilo Ataíde | Estruturas |
| Anderson Maciel | Eletrônica |
Orientador: Profa. Juliana Petrocchi Rodrigues
Orçamento estimado (R$)
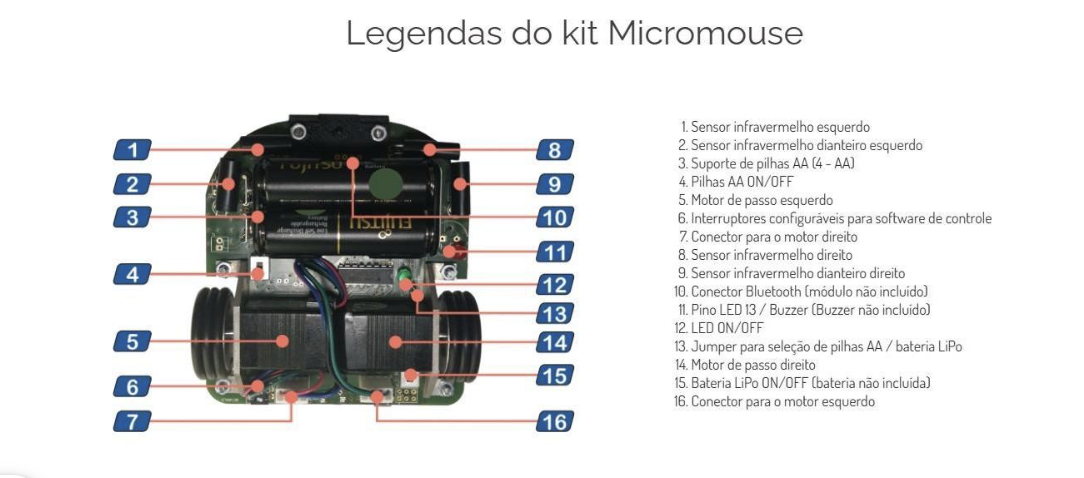
Tabela de precificação:
| Nº | Componente | Fornecedor | Modelo | Preço | Frete | Subtotal |
|---|---|---|---|---|---|---|
| 1 | Sensor IF esquerdo | Eletrogate | HW-201 | R$ 5,90 | R$ 21,65 | R$ 27,55 |
| 2 | Sensor infravermelho dianteiro esquerdo | Eletrogate | HW-201 | R$ 5,90 | R$ 21,65 | R$ 27,55 |
| 3 | Suporte de pilhas AA (4 AA) | Eletrogate | — | R$ 5,90 | R$ 21,65 | R$ 27,55 |
| 4 | 2 Pilhas AA ON/OFF | Usinainfo | — | R$ 23,70 | R$ 22,55 | R$ 46,25 |
| 5 | Motor de passo esquerdo | Mercado Livre | Nema 11 | R$ 182,00 | R$ 0,00 | R$ 182,00 |
| 6 | Interruptores configuráveis para software de controle | Mercado Livre | DIP Switch 4 vias | R$ 20,82 | R$ 0,00 | R$ 20,82 |
| 7 | Conector para o motor direito | Mercado Livre | JST 4 vias | R$ 20,00 | R$ 0,00 | R$ 20,00 |
| 8 | Sensor IF direito | Mercado Livre | LM393 | R$ 19,00 | R$ 0,00 | R$ 19,00 |
| 9 | Sensor IF dianteiro direito | Mercado Livre | HW-201 | R$ 8,50 | R$ 18,00 | R$ 26,50 |
| 10 | Conector Bluetooth (módulo não incluído) | Mercado Livre | HM-10 BLE 4.0 | R$ 48,00 | R$ 0,00 | R$ 48,00 |
| 11 | Pino LED 13 / Buzzer (buzzer não incluído) | Mercado Livre | Ativo | R$ 6,50 | R$ 15,00 | R$ 21,50 |
| 12 | Chave LED ON/OFF | Mercado Livre | Gangorra c/ LED | R$ 12,00 | R$ 15,00 | R$ 27,00 |
| 13 | Jumper para seleção de pilhas AA / bateria LiPo | — | Jumper padrão | R$ 2,00 | R$ 0,00 | R$ 2,00 |
| 14 | Motor de passo direito | Mercado Livre | Nema 11 | R$ 182,00 | R$ 0,00 | R$ 182,00 |
| 15 | Chave bateria LiPo ON/OFF (kit com 10) | Mercado Livre | Gangorra KCD1-101, 10 A | R$ 13,90 | R$ 0,00 | R$ 13,90 |
| 16 | Conector para o motor esquerdo | Mercado Livre | JST 4 vias | R$ 20,00 | R$ 0,00 | R$ 20,00 |
| 17 | Placa PCB | — | FR4 dupla face | R$ 100,00 | R$ 50,00 | R$ 150,00 |
| 18 | Rodinhas | — | 2 × 40 mm + 1 giratória | R$ 20,00 | R$ 10,00 | R$ 30,00 |
| 19 | Bateria LiPo 2S 7,4 V (1 em uso + 1 reserva) | Helitec | Tattu 650 mAh 75C, XT30 | R$ 180,00 | a confirmar | R$ 180,00 |
| 20 | Carregador/balanceador LiPo | Mercado Livre | IMAX B3 Compact | R$ 44,90 | R$ 0,00 | R$ 44,90 |
| 21 | Regulador LDO 3,3 V (kit com 4) | Mercado Livre | Módulo AMS1117-3.3 | R$ 19,99 | R$ 0,00 | R$ 19,99 |
| 22 | Conectores de força (kit com 3 pares) | Mercado Livre | XT30 macho/fêmea | R$ 19,54 | R$ 0,00 | R$ 19,54 |
| 23 | Fusível rearmável (kit com 5) | Mercado Livre | PTC JK30-200, 2 A | R$ 29,99 | R$ 0,00 | R$ 29,99 |
Total: R$ 1.186,04
Os itens de Energia (3, 4, 13, 15 e 19 a 23) foram atualizados em 08/10/2026 conforme o projeto conceitual de energia v1.5 e o orçamento. Os itens 19 a 23 não aparecem na figura. Os demais itens refletem a arquitetura inicial e serão atualizados pelas áreas responsáveis; o orçamento vigente por subsistema está no documento 6.
Esforço estimado (horas)
Período: 02/09/2026 a 12/12/2026 (14 semanas e 3 dias).
Em sala, são 20 encontros presenciais (2 por semana, descontando os 4 feriados do período) de 1h50m cada, totalizando 36h40m (≈36,67h) de trabalho em conjunto.
Fora de sala, a dedicação individual foi estimada sobre duas bases de dias — apenas os 69 dias úteis do período (descontando feriados nacionais) ou esses mesmos dias somados aos 28 fins de semana (97 dias) — e duas cargas diárias, 30 minutos ou 1 hora. Somando o tempo em sala a cada combinação, chega-se a:
| Base de dias fora de sala | + 30 min/dia | + 1 hora/dia |
|---|---|---|
| Dias úteis (69 dias) | 71h10m (≈71h) | 105h40m (≈106h) |
| Dias úteis + fins de semana (97 dias) | 85h10m (≈85h) | 133h40m (≈134h) |
Ou seja, o esforço total estimado por integrante ao longo do projeto (sala + fora de sala) varia entre aproximadamente 71h, no cenário mais conservador, e 134h, no cenário de maior dedicação diária considerando também os fins de semana.
Esses valores são uma estimativa inicial, baseada na carga horária prevista do semestre, e devem ser revisados ao longo do projeto conforme a necessidade real de cada fase.