Testes de Hardware
1. Introdução
Este documento reúne os procedimentos, resultados e evidências dos testes realizados para verificar o funcionamento dos componentes de hardware do projeto. Os registros são organizados por caso de teste para facilitar a consulta, a avaliação dos resultados e a relação com os requisitos documentados na matriz de rastreabilidade.
2. Objetivo geral
Verificar o funcionamento dos componentes e subsistemas de hardware por meio de testes definidos, documentando os resultados obtidos e suas evidências para apoiar a validação do projeto e a integração com os demais subsistemas.
3. Matriz de resultados dos testes
| ID | Descrição | Data de início | Data de conclusão | Responsável | Resultados esperados | Resultados obtidos | Aprovação interna (S/N) | Aprovação do orientador (S/N) | Observações |
|---|---|---|---|---|---|---|---|---|---|
| 3.1 | Acionamento de LED externo pelo GPIO 2 | 24/10/2026 | 24/10/2026 | Ana Victória e João Vitor | O LED deve alternar entre ligado e desligado em intervalos de um segundo. | O LED externo piscou conforme esperado. | S | N | — |
| 3.2 | Armazenamento e recuperação de valor na memória Flash NVS | 24/10/2026 | 24/10/2026 | Ana Victória e João Vitor | O valor inteiro 42 deve ser recuperado após desconectar e reconectar a placa. |
O Monitor Serial exibiu Valor recuperado: 42 após a reinicialização. |
S | N | — |
| 3.3 | Scanner I2C do sensor VL53L0X (ELE-09) | 25/10/2026 | 25/10/2026 | Marcus e Fábio | O scanner deve identificar o VL53L0X no endereço 0x29 em varreduras consecutivas. |
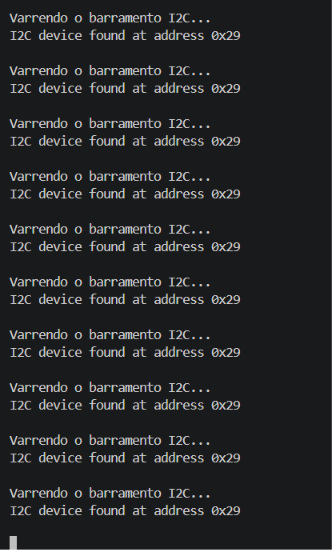
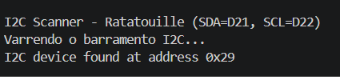
O endereço 0x29 foi encontrado em 10 varreduras seguidas. |
S | — | Teste de bancada da Dupla 3; firmware separado da aplicação do robô. |
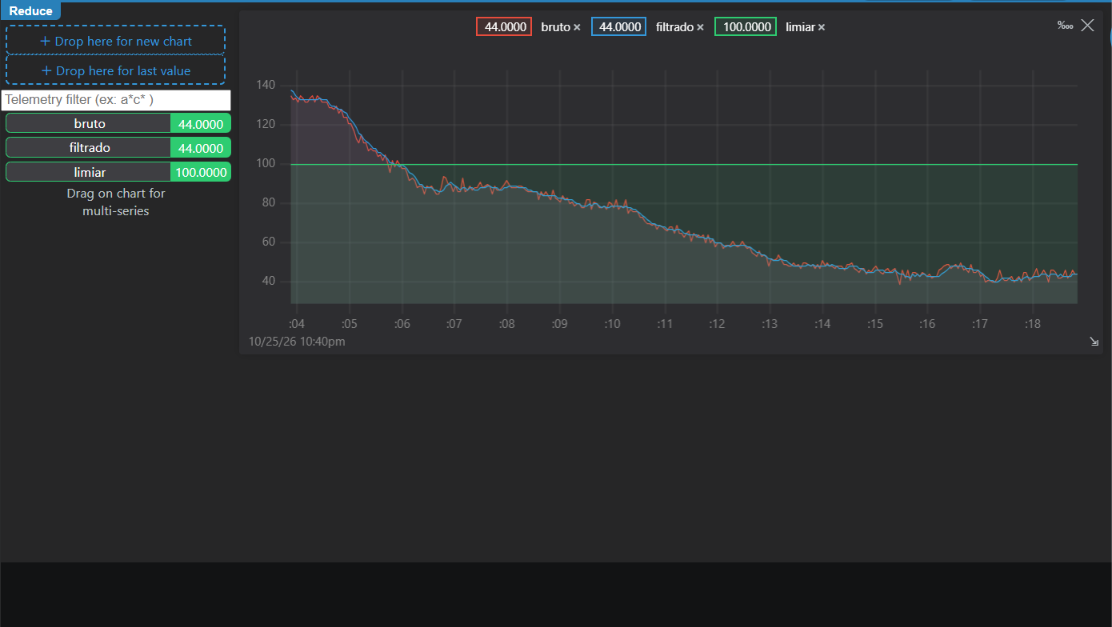
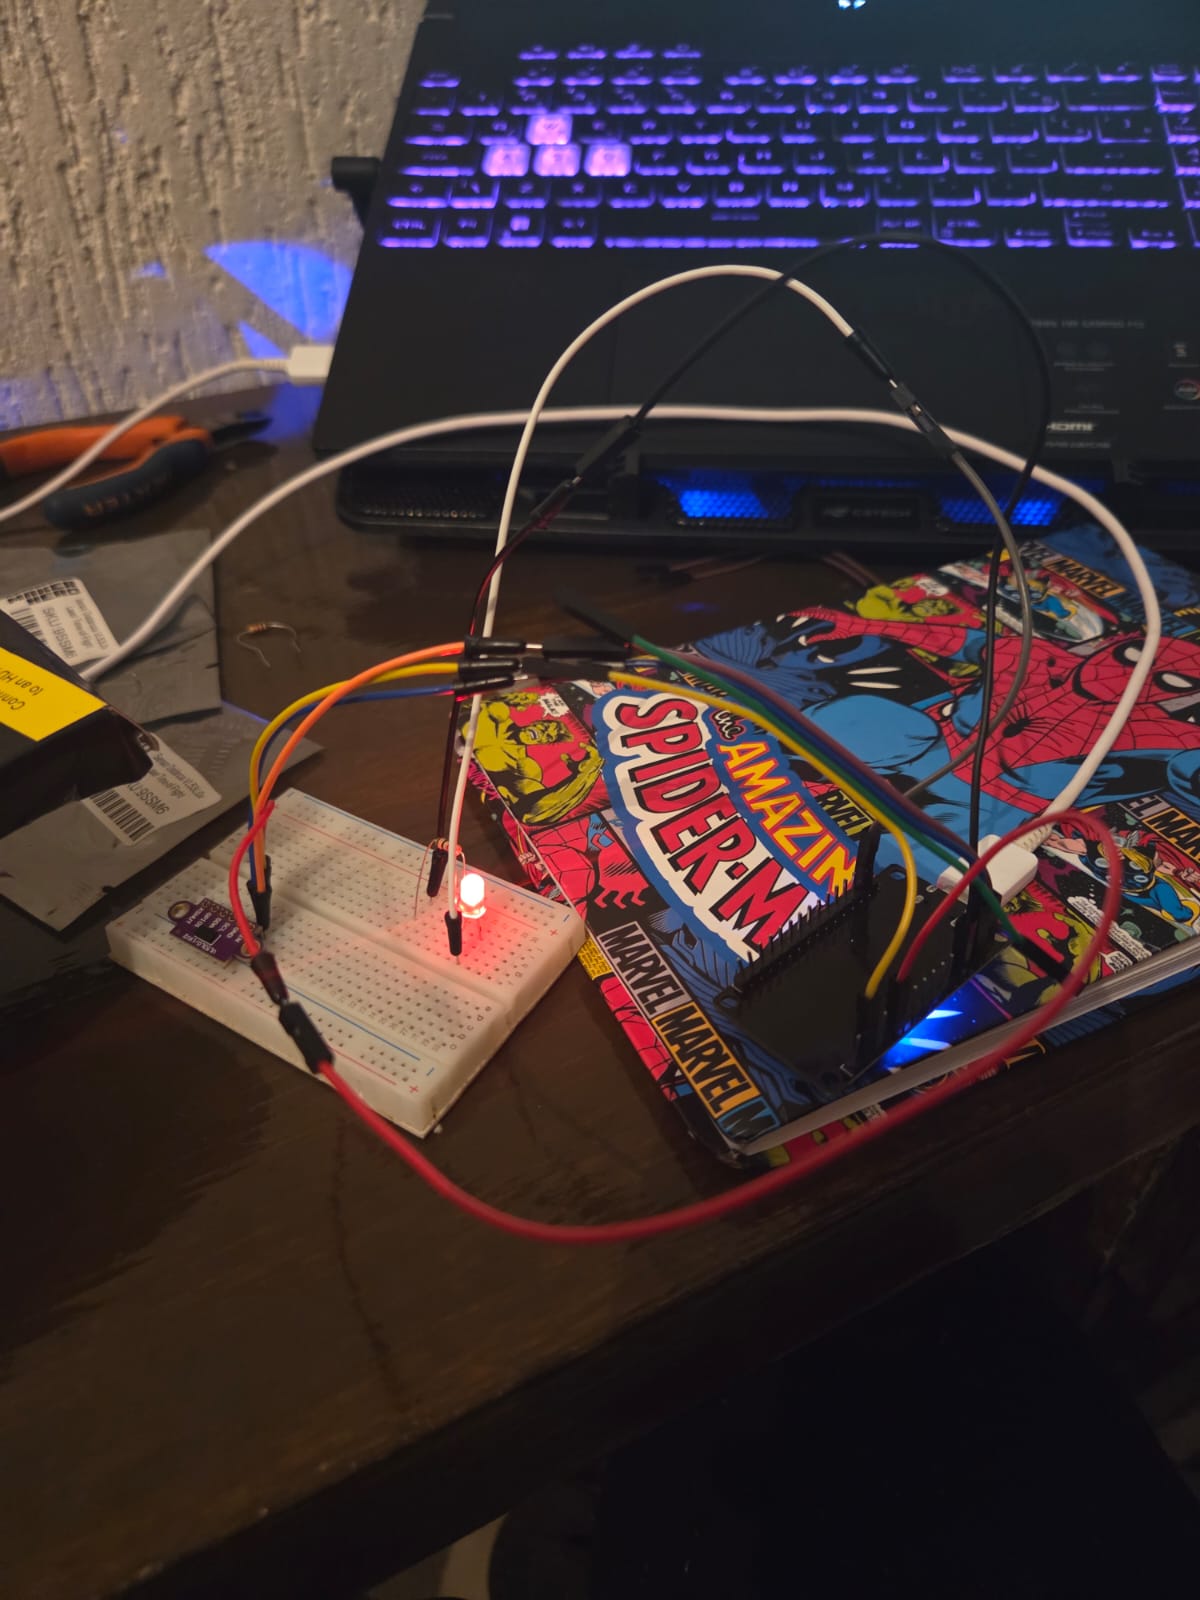
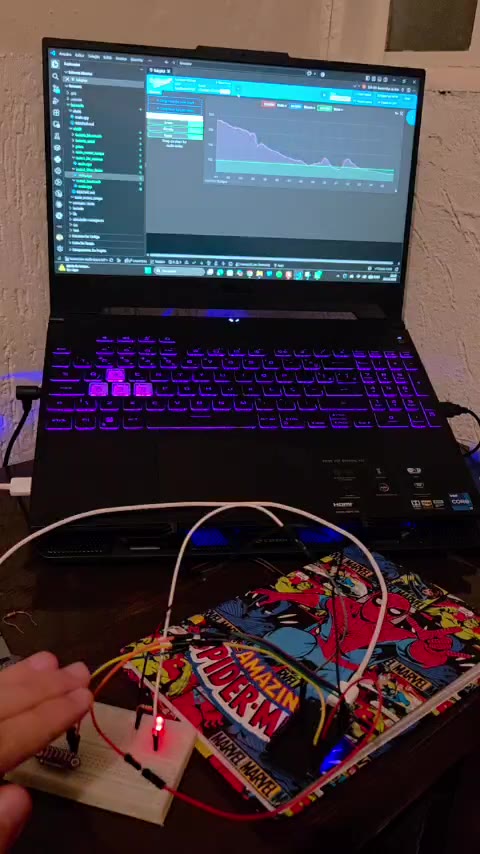
| 3.4 | Média móvel das leituras ToF e acionamento de LED no limiar de 100 mm (ELE-09) | 25/10/2026 | 25/10/2026 | Marcus e Fábio | A média móvel das últimas cinco leituras deve suavizar as medições; o LED deve acender abaixo de 100 mm e apagar acima desse limiar. | O LED respondeu ao limiar conforme esperado. O gráfico da Teleplot mostrou as curvas bruta e filtrada; a variação entre leituras seguidas caiu de 2,4 mm (bruta) para 0,75 mm (filtrada). | S | — | Teste de bancada da Dupla 3; limiar de 100 mm (10 cm). |
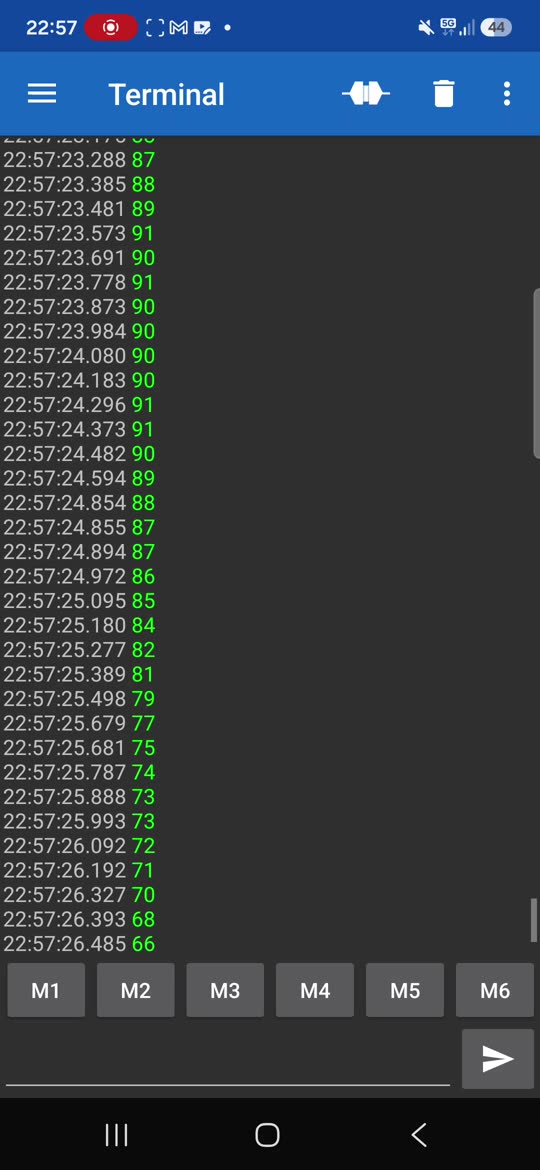
| 3.5 | Telemetria da distância filtrada por Bluetooth a 10 Hz (ELE-09) | 25/10/2026 | 25/10/2026 | Marcus e Fábio | O ESP32 deve transmitir as leituras filtradas a cada 100 ms para o celular pareado. | O celular recebeu 33 leituras em 3,2 s, com intervalo médio de 0,10 s (10 Hz); os valores acompanharam a aproximação do obstáculo, de 2000 mm para menos de 100 mm. | S | — | Bluetooth clássico (SPP), dispositivo Ratatuli_ToF; teste feito com Android. |
| 3.6 | Regulação de alimentação do microcontrolador (Módulo DC-DC) | 24/10/2026 | 24/10/2026 | Juan e Anderson | O módulo regulador deve fornecer saída estável de 5,0 V no pino VIN do ESP32 a partir da tensão da bateria (7,4 V nominal). | O módulo testado em bancada operava exclusivamente como elevador (Step-Up / Boost), inviabilizando o rebaixamento de 7,4 V para 5,0 V. Constatada a necessidade de conversor Step-Down (Buck). | N | N | Dupla 2: circuito soldado e funcional como Boost; requer substituição por módulo Buck ou Buck-Boost. |
| 3.7 | Acionamento de motor DC N20 via Ponte H TB6612FNG e PWM | 24/10/2026 | 24/10/2026 | Juan e Anderson | O motor N20 deve variar a rotação proporcionalmente à rampa de PWM (0 a 255) gerada pelo ESP32 via TB6612FNG. | O motor operou normalmente em teste direto com fonte CC, porém não acionou via ponte H na protoboard. Falha sob diagnóstico de conexões e sinais lógicos. | N | N | Dupla 2: firmware de teste com rampa PWM implementado; teste com evidência em vídeo gravado; nova iteração agendada. |
4. Casos de teste
Teste 3.1 – Acionamento do LED
Objetivo
Verificar o acionamento de um LED externo conectado ao GPIO 2 do ESP32.
Procedimento
- Configurar a Arduino IDE para a placa DOIT ESP32 DEVKIT V1.
- Montar o circuito com o LED externo e um resistor de 1 kΩ, conforme o roteiro de testes.
- Carregar o programa que alterna o GPIO 2 entre os estados ligado e desligado, com intervalo de um segundo.
- Observar visualmente o funcionamento do LED.
Resultado esperado
O LED deve alternar entre ligado e desligado em intervalos de um segundo durante a execução do programa.
Resultado obtido
O LED externo piscou conforme esperado durante a execução do programa.
Evidências
Fotografia da montagem do circuito

Vídeo do teste
Teste 3.2 – Persistência na memória NVS
Objetivo
Verificar se o ESP32 consegue armazenar um valor inteiro na memória não volátil NVS e recuperá-lo após a reinicialização da placa.
Procedimento
- Utilizar a biblioteca
Preferences.h. - Abrir o namespace
teste. - Verificar se a chave
sensorexiste e, caso ainda não exista, gravar o valor inteiro42. - Ler o valor armazenado e exibi-lo no Monitor Serial, configurado para 115200 baud.
- Desconectar o cabo USB por aproximadamente cinco segundos e reconectar a placa.
- Verificar o valor recuperado após a reinicialização.
Resultado esperado
O valor inteiro 42 deve permanecer armazenado e ser recuperado após a desconexão e reconexão do ESP32.
Resultado obtido
O Monitor Serial exibiu Valor recuperado: 42 após a reinicialização da placa.
Evidência
A imagem a seguir é uma fotografia do Monitor Serial mostrando o valor recuperado.

Vídeo do teste
Teste 3.3 – Scanner I2C do VL53L0X
Objetivo
Verificar se o ESP32 detecta o sensor ToF VL53L0X no barramento I2C.
Procedimento
- Alimentar o VL53L0X em 3,3 V e conectar GND, SDA ao D21 e SCL ao D22 do ESP32.
- Executar o ambiente
ele09_teste1e abrir o Monitor Serial a 115200 baud. - Observar o endereço encontrado em varreduras consecutivas do barramento.
Resultado esperado
O scanner deve encontrar o VL53L0X no endereço I2C 0x29 em todas as varreduras.
Resultado obtido
O endereço 0x29 foi encontrado em 10 varreduras seguidas, confirmando a comunicação entre o ESP32 e o sensor.
Evidências
As capturas do Monitor Serial mostram o endereço 0x29 nas varreduras:
Teste 3.4 – Média móvel e LED no limiar de 100 mm
Objetivo
Verificar a suavização das leituras do VL53L0X por média móvel e o acionamento do LED conectado ao D2 quando a distância filtrada fica abaixo de 100 mm.
Procedimento
- Manter as ligações do sensor do Teste 3.3 e conectar o LED ao D2 por um resistor de 1 kΩ.
- Executar o ambiente
ele09_teste2e conectar a Teleplot à porta serial a 115200 baud. - Aproximar e afastar um obstáculo do sensor, observando as curvas bruta e filtrada, o limiar de 100 mm e o estado do LED.
Resultado esperado
A média das últimas cinco leituras deve reduzir as oscilações das medições. O LED deve acender quando a distância filtrada for menor que 100 mm e apagar quando for maior ou igual a esse valor.
Resultado obtido
O LED acendeu abaixo de 10 cm e apagou acima do limiar. No gráfico, as curvas bruta e filtrada acompanharam a aproximação do obstáculo, com a curva filtrada mais estável: a variação entre leituras seguidas caiu de 2,4 mm para 0,75 mm.
Evidências
O gráfico da Teleplot apresenta as leituras brutas e filtradas e a referência de 100 mm. As fotografias registram a montagem do sensor e do LED durante o teste.
Teste 3.5 – Telemetria Bluetooth a 10 Hz
Objetivo
Verificar a transmissão da distância filtrada pelo Bluetooth clássico do ESP32 a uma taxa de 10 Hz.
Procedimento
- Manter as ligações do sensor e do LED usadas no Teste 3.4 e executar o ambiente
ele09_teste3. - Parear um celular Android com o dispositivo
Ratatuli_ToF. - Abrir o aplicativo Serial Bluetooth Terminal e observar os valores e seus horários.
Resultado esperado
O celular deve receber a distância filtrada em intervalos de aproximadamente 100 ms, equivalentes a 10 leituras por segundo.
Resultado obtido
O celular recebeu 33 leituras em 3,2 s, com intervalo médio de 0,10 s. Os valores acompanharam a aproximação do obstáculo, desde 2000 mm até menos de 100 mm.
Evidência
Teste 3.6 – Regulação e condicionamento de alimentação (Módulo DC-DC)
Objetivo
Verificar a capacidade de regulação de tensão contínua para alimentar o ESP32 (pino VIN) em nível estável de 5,0 V a partir da tensão fornecida pela bateria do robô (7,4 V nominal de LiPo 2S).
Procedimento
- Conectar a fonte de bancada ajustável nos terminais de entrada (
IN+eIN-) do módulo conversor DC-DC para simular o patamar de tensão da bateria de 7,4 V, mantendo o ESP32 inicialmente desconectado. - Posicionar as pontas de prova do multímetro digital nos terminais de saída (
OUT+eOUT-) na escala de 20 V contínuos. - Realizar a soldagem dos conectores e ajustar o trimpot multivotas com chave de fenda buscando calibrar a saída em 5,0 V estáveis.
- Analisar o comportamento da tensão de saída em função da tensão de entrada.
Resultado esperado
O módulo regulador deve atuar como conversor abaixador/estabilizador (Step-Down / Buck ou Buck-Boost), ajustando a entrada de 7,4 V para uma saída estável de 5,0 V para inserção segura no pino VIN do ESP32.
Resultado obtido
O módulo soldado e testado em bancada demonstrou funcionamento elétrico pleno do seu circuito de regulação e trimpot, porém constatou-se que o componente disponível era puramente elevador de tensão (Step-Up / Boost). Dessa forma, ele apenas permite elevar tensões de entrada para patamares superiores, não sendo capaz de rebaixar a tensão nominal da bateria (7,4 V) para o patamar desejado de 5,0 V.
Análise técnica e ações corretivas
Diante da constatação física do comportamento Boost, o circuito não foi conectado ao pino VIN do ESP32 para evitar sobretensão no microcontrolador. Ficou registrado como encaminhamento técnico a aquisição/substituição do componente por um conversor Step-Down (Buck) ou módulo Buck-Boost compatível com a corrente demandada pelo sistema, assegurando os 5,0 V regulados a partir dos 7,4 V nominais.
Teste 3.7 – Acionamento de motor N20 via Ponte H TB6612FNG e PWM
Objetivo
Verificar o chaveamento e o controle de velocidade de um motor DC N20 através do driver de ponte H TB6612FNG utilizando sinal de modulação por largura de pulso (PWM) gerado pelo ESP32.
Procedimento
- Montar a ponte H TB6612FNG na protoboard, alimentando o barramento de potência
VMOTa partir da fonte de bancada e o barramento lógicoVCCno pino 3V3 do ESP32, interligando todos os GNDs. - Ligar os terminais do motor N20 às saídas
AO1eAO2da ponte H. - Conectar as portas de controle do ESP32 aos pinos
PWMA(GPIO 18),AIN1(GPIO 19),AIN2(GPIO 21) eSTBY(GPIO 22). - Carregar o firmware de teste (
src/testes_hardware/teste_ponte_h_motor.ino), que mantémSTBYem nível lógico alto (HIGH), define o sentido de giro e aplica uma rampa progressiva de PWM (0 a 255) com envio serial para acompanhamento. - Realizar testes de continuidade e medição com multímetro digital nos terminais de controle e saída.
- Realizar teste de bancada independente conectando o motor N20 diretamente à alimentação para atestar a integridade do atuador.
Resultado esperado
O motor N20 deve acelerar progressivamente de forma síncrona com a rampa de PWM gerada pelo ESP32 e enviada pela porta serial.
Resultado obtido
No teste independente do motor conectado diretamente à fonte, o atuador funcionou com rotação normal, atestando a integridade física do motor N20. Contudo, ao realizar o acionamento através da ponte H TB6612FNG na protoboard com o firmware em execução, o motor não respondeu ao sinal de saída. As medições com multímetro demonstraram ausência de tensão eficaz nos terminais AO1/AO2.
Análise técnica e ações corretivas
A falha de acionamento pode estar associada a mau contato nos jumpers da protoboard, inadequação na polarização do pino de Standby (STBY) ou avaria interna nos transistores de potência do módulo driver. A bancada foi registrada em vídeo e uma nova rodada de testes foi agendada para a próxima sessão, focando na substituição de jumpers, checagem pino a pino dos níveis lógicos de controle e, se necessário, teste com um segundo módulo TB6612FNG.
Evidências
Vídeo do ensaio de bancada
5. Considerações finais
Os testes 3.1 e 3.2 foram executados em 24/10/2026 (Ana Victória e João Vitor), os testes 3.6 e 3.7 em 24/10/2026 (Juan e Anderson), e os testes de bancada do ELE-09 (3.3, 3.4 e 3.5) em 25/10/2026 (Marcus e Fábio).
Os testes 3.1, 3.2, 3.3, 3.4 e 3.5 apresentaram os resultados esperados e receberam aprovação interna. Já os testes 3.6 e 3.7 conduzidos pela Dupla 2 permitiram identificar antecipadamente requisitos de adequação de componentes de bancada (necessidade de conversor Step-Down para a bateria de 7,4 V) e abriram diagnóstico sobre o circuito de chaveamento da ponte H TB6612FNG, com nova rodada de ensaios programada para a semana seguinte.
Os códigos-fonte dos testes de bancada desenvolvidos pelas duplas estão disponibilizados no diretório src/testes_hardware/. Para concluir a rastreabilidade, ainda é necessário associar os testes aos identificadores dos requisitos correspondentes na matriz oficial.